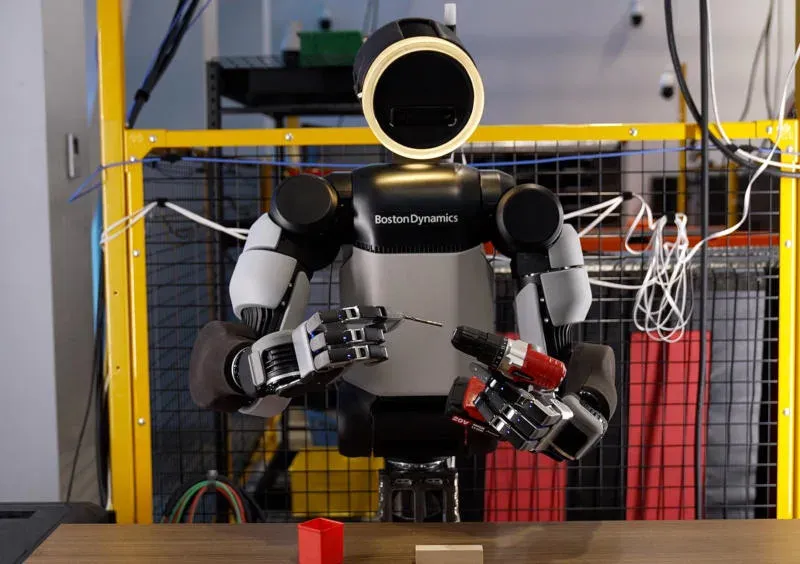
Компания Boston Dynamics представила масштабное обновление для своего человекоподобного робота Atlas. Инженеры разработали для него принципиально новые кисти рук, которые значительно приближают возможности машины к человеческим. Предыдущее поколение манипуляторов имело всего семь степеней свободы и подходило лишь для простого захвата предметов. Новая конструкция обладает тринадцатью степенями свободы, что позволяет роботу не просто удерживать вещи, но и активно манипулировать ими в пространстве.
Новая конечность получила четырехпалую структуру с противопоставленным большим пальцем. Создатели сознательно отказались от мизинца, выяснив экспериментальным путем, что его отсутствие никак не снижает функциональность. Инженеры даже провели шуточный тест, скрепив собственные пальцы скотчем, чтобы убедиться в удобстве такой конфигурации. При этом новые кисти по габаритам сопоставимы с человеческими, что критически важно для работы в пространствах, созданных для людей. Несмотря на компактность, манипуляторы способны удерживать и переносить грузы массой до 45 килограммов, а их приводы полностью герметичны, поскольку провода не проходят через суставы наружу.
Для точной работы робота критически важна обратная связь. Новые кисти Atlas оснащены продвинутой системой проприоцепции, благодаря которой машина всегда точно знает положение каждого пальца в пространстве. Дополнительно ладони и пальцы покрыты сетью чувствительных тактильных датчиков давления. Они фиксируют даже самые легкие прикосновения, позволяя роботу аккуратно дозировать усилие. Благодаря этому Atlas может совершать точечные захваты «щепотью» с использованием большого и любого другого пальца, а также уверенно держать тяжелые ручные инструменты, такие как дрели, шуруповерты и шлифовальные машины.
Обучение робота столь сложным движениям происходит по комбинированному методу. Сначала оператор-человек в специальной перчатке показывает нужные действия, которые записываются системой. Однако простого копирования траекторий недостаточно для работы в реальном мире. Поэтому инженеры используют алгоритмы обучения с подкреплением в виртуальной симуляции, после чего переносят готовую цифровую модель управления на физического робота. Первые тесты уже доказали эффективность такого подхода при переносе навыков из виртуальной среды в реальность.
Разработчики подчеркивают, что высокая ловкость рук нужна Atlas не ради красивой демонстрации, а для решения прикладных задач в промышленности и логистике. Роботу приходится сталкиваться с непредсказуемыми условиями, где требуется работать с гибкими кабелями, мелкими деталями или доставать предметы из глубокой тары. В Boston Dynamics признают, что создать абсолютно универсальный манипулятор невозможно, так как разные задачи требуют противоположных качеств, но новая четырехпалая кисть стала важнейшим шагом к созданию по-настоящему полезного двуногого помощника.
Подписаться
Уведомления о новых комментариях пока не подключены.
Пожалуйста, войдите, чтобы прокомментировать
0 комментариев