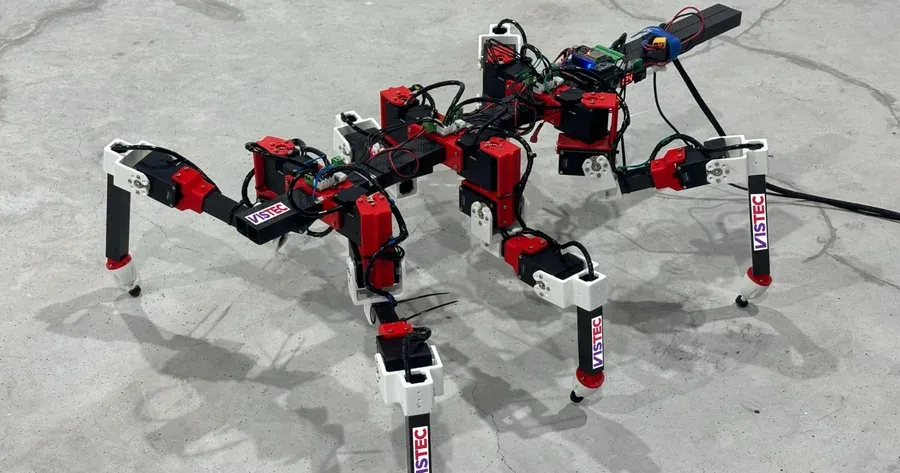
Исследователи давно используют маленьких насекомых как эталон для изучения подвижности: палочники, напоминающие тонкие веточки, способны быстро и точно адаптировать свою походку к самым разным поверхностям, несмотря на крошечную нервную систему. Их ловкость привлекает инженеров, стремящихся перенести биологические принципы в механические системы, где требуется надёжное и гибкое передвижение.
В рамках международного проекта под руководством Университета Тохоку (Япония) и Института науки и технологий VISTEC (Таиланд) был собран открытый набор данных, фиксирующий три‑четыре цикла ходьбы палочника по ровной плоскости. На основе этих коротких записей искусственный интеллект одновременно определил цель движения насекомого — функцию вознаграждения, отражающую желаемый результат, — и стратегию управления, то есть как должны синхронно двигаться его шесть ног для её достижения.
Полученная модель вознаграждения была перенесена на виртуальную модель шестиногого робота. В симуляции робот освоил базовую походку примерно за один час обучения, а затем без дополнительного вмешательства смог пройти по неровному покрытию и даже адаптироваться к потере одной конечности, перераспределив усилия между оставшимися ногами. Такой уровень адаптивности обычно требует длительной настройки и сложных алгоритмов, но здесь он возник естественно из биологически‑основанного сигнала вознаграждения.
Результаты демонстрируют, как небольшие, но качественно собранные биологические данные могут стать фундаментом для создания более гибких роботов, способных к автономному передвижению в сложных условиях. Технология открывает путь к практическим применениям в спасательных операциях, инспекции опасных объектов и сельском хозяйстве, где требуется надёжное передвижение по неровным и меняющимся ландшафтам.
Подписаться
Уведомления о новых комментариях пока не подключены.
Пожалуйста, войдите, чтобы прокомментировать
0 комментариев