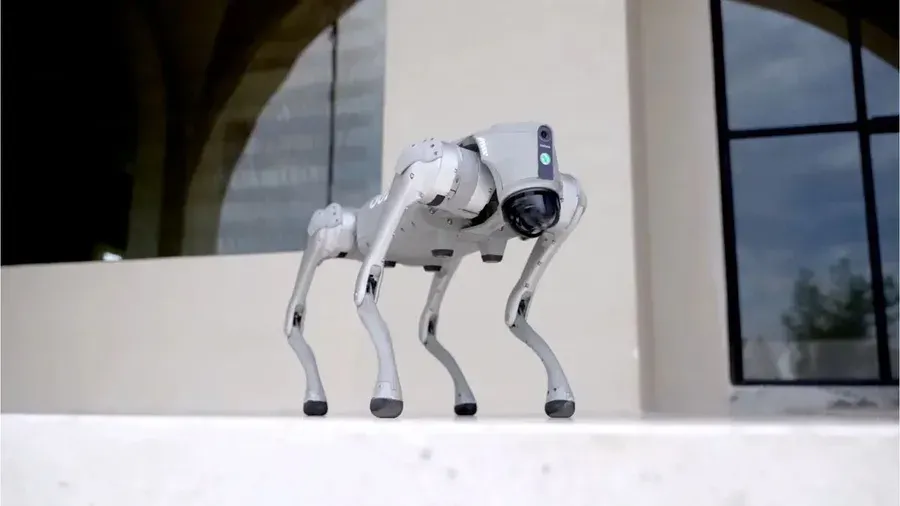
Специалисты из Гонконгского университета (HKU) и Оксфордского института робототехники разработали новую систему управления для роботов с четырьмя конечностями, которая позволяет им самостоятельно преодолевать сложные препятствия без жёстко запрограммированных движений. Отличие этой технологии от традиционных подходов заключается в том, что робот не использует заранее заготовленные последовательности прыжков или шагов, а динамически подбирает оптимальное движение на основе анализа окружающей среды. Впервые систему продемонстрировали на роботе Unitree Aliengo массой 22 кг, который без дополнительной настройки успешно перепрыгивал через прямоугольные ворота на скорости до 2,5 м/с, резко тормозя перед приземлением.
В основе новой архитектуры лежит иерархическая система обучения с подкреплением под названием ConsJump. Она разделяет управление на два уровня: низкоуровневый и высокоуровневый. Низкоуровневый контроллер отвечает за физические движения робота и содержит библиотеку базовых манёвров — бег, прыжки, повороты. Этот уровень обучался в симуляции с использованием 5480 параллельных агентов, что позволило отработать движения с учётом обратной кинематики и сохранить их естественность. Важнейшей частью обучения стали прыжки, так как они требуют точной координации суставов и позволяют перейти к более сложным манёврам.
Высокоуровневый контроллер отвечает за принятие решений. Он анализирует данные с камеры Intel RealSense D435i, которая предоставляет информацию о цвете и глубине, а также геометрии препятствия. На основе этих данных контроллер выбирает подходящее движение из библиотеки низкоуровневого уровня и передаёт команду на перемещение. Таким образом, робот не переключается между фиксированными трюками, а плавно комбинирует изученные навыки, что делает его движения более гибкими и адаптивными.
По словам исследователей, ключевое преимущество ConsJump заключается в её универсальности. Архитектура позволяет переносить систему на другие четырёхногие роботы без необходимости полностью переобучать её с нуля. Это открывает перспективы для применения технологии в реальных условиях — например, для поисково-спасательных операций, инспекции труднодоступных зон или в сельском хозяйстве, где рельеф местности может быть крайне неоднородным.
Развитие подобных систем важно не только для повышения автономности роботов, но и для снижения затрат на их разработку. Традиционные методы требуют огромных вычислительных ресурсов и времени на программирование каждого движения, тогда как ConsJump позволяет быстро адаптировать существующие навыки к новым задачам. В будущем исследователи планируют расширить возможности роботов, добавив возможность взаимодействия с предметами и более сложное тактическое планирование.
Подписаться
Уведомления о новых комментариях пока не подключены.
Пожалуйста, войдите, чтобы прокомментировать
0 комментариев